Ana sayfa / Yazılar / Sistemler
Bağlantı gitti. Robot hâlâ orada.
Bir kapı kapanıyor, robotun bağlantısı kesiliyor. Yarım kalan bir inceleme üzerinden küçük modelleri, yerel kararları ve kaldığımız yerden devam etmeyi anlatıyorum.


Ekranda her şey normal görünüyor. Robot, inceleme turunun son odasına yaklaşıyor. Ardından kapı arkasından kapanıyor, bağlantı zayıflıyor ve görüntü donuyor. Dışarıdan izleyen kişinin bunu fark etmesi biraz sürebilir. İçerideki robot ise onun görebildiği son anı çoktan geride bıraktı.
Bu turdan sorumlu kişinin siz olduğunuzu düşünün. Modelin ne kadar güçlü olduğundan önce, robotun önündeki birkaç anı nasıl geçireceğini bilmek istersiniz. Durabilecek mi? İşin neresine geldiğini biliyor mu? Bu küçük kesinti, edge AI denen fikri benim için somutlaştırıyor: zekânın bir kısmı, işin yapıldığı yerde bulunmalı.
On saniye bazen çok uzun
Bir sohbet asistanının sorumuzu araştırması için on saniye bekleyebiliriz. Hareket eden bir robotun zamanla ilişkisi başka. Cevap dönmeden biri önüne çıkabilir. Ne kadar vakti olduğunu hız, durma mesafesi ve çevredeki alan belirler. Bizim bir yükleniyor işaretine ne kadar sabrettiğimizin burada pek önemi yok.
İşin her parçası aynı hızda yürümüyor elbette. Yarının inceleme sırasını hazırlamak bekleyebilir; tekerleğin önündeki insana tepki vermek bekleyemez. Bu ayrım, büyük modele düşünmek için zaman tanırken anlık tepkiyi uzaktaki sunucunun cevabına bağlamamayı sağlıyor. Robottaki kontrolün de ayrıca denenmesi gerekiyor; hesabı yakına taşımak tek başına güvenilirlik getirmiyor.
Aşağıdaki sahnede bağlantı yavaşlarken ya da kesilirken yerel bölüm yerinde kalıyor. Robotu o kapıdan göndermeden önce anlamak istediğim düzen bu. Bağlantı kaybı bir aksilik olabilir. Makinenin her karar için başka bir yere muhtaç olduğunu ancak kapı kapandıktan sonra öğrenmekse çok daha temel bir sorun.
Kapı kapandı. Robotta ne kaldı?
Uzaktaki bağlantıyı değiştirip kullanılabilir kalan yerel yolu izleyin.
Robot, yavaş planlama için yardım alabiliyor.
- Ne değişti?
- Planlama servisine ulaşılabiliyor.
- Bu örnekte
- Anlık tepki yerelde kalıyor; uzak planlama destek oluyor.
- İşe etkisi
- Servis, her hareketi üstlenmeden işe yardım ediyor.
Robot beklerken ne yapacağı belli olmalı.
- Ne değişti?
- Uzaktaki sonuç daha yavaş geliyor.
- Bu örnekte
- Örnekte yerel yol çalışmayı sürdürüyor.
- İşe etkisi
- Geç gelen planı, şimdiki durumla karşılaştırmak gerekiyor.
Yardımın kesilmesi, sonraki adımı belirsiz bırakmamalı.
- Ne değişti?
- Uzaktaki servis kullanılamıyor.
- Bu örnekte
- Yerel çekirdek kalıyor; görev kuralları devamı veya beklemeyi belirliyor.
- İşe etkisi
- Operatör, bekleme durumunu veya durumun bilinmediğini açıkça görmeli.
Bu zekâ robota nasıl sığacak?
Buradan, makinenin üzerinde taşınan küçük bilgisayara geliyoruz. Gemini Robotics On-Device ve SmolVLA bu açıdan izlemeye değer iki çalışma: yerel robot zekâsını, modelleri ve donanımıyla konuşabileceğimiz somut bir araştırma konusu hâline getiriyorlar. Aynı yetenekleri aynı koşullarda sunmuyorlar; yine de konuşmayı “bulut her zaman orada olur” varsayımının ilerisine taşıyorlar. [1] [2]
İşin bir kısmı, öğrenilmiş bilgiyi daha küçük bir yapıya aktarabilmekle ilgili. Damıtmada küçük model, büyük bir modelden öğreniyor. Nicemlemede ise sayısal ağırlıklar daha az bitle saklanarak bellek yükü azaltılıyor; AWQ bunun bir yolunu araştırıyor. Fikir çekici: iş için gereken beceriyi kaybetmeden daha az yük taşımak. Bu dengenin kurulup kurulmadığını küçük model üzerinde görmek gerekiyor. [3] [4]
Bir de işin ritmi var. SmolVLA, hareketlerin hesaplanmasıyla uygulanmasını ayırıyor; hareket sürerken sonraki hesap hazırlanabiliyor. Modelin boyutunun hikâyenin yalnızca bir parçası olduğunu burada görüyoruz. Robotun çevreyi izlemeye de devam etmesi lazım. Biri nesneyi yerinden oynattığında, az önce gayet akıcı olan hareket dizisi artık yanlış olabilir.
Bir turu bitirecek kadar
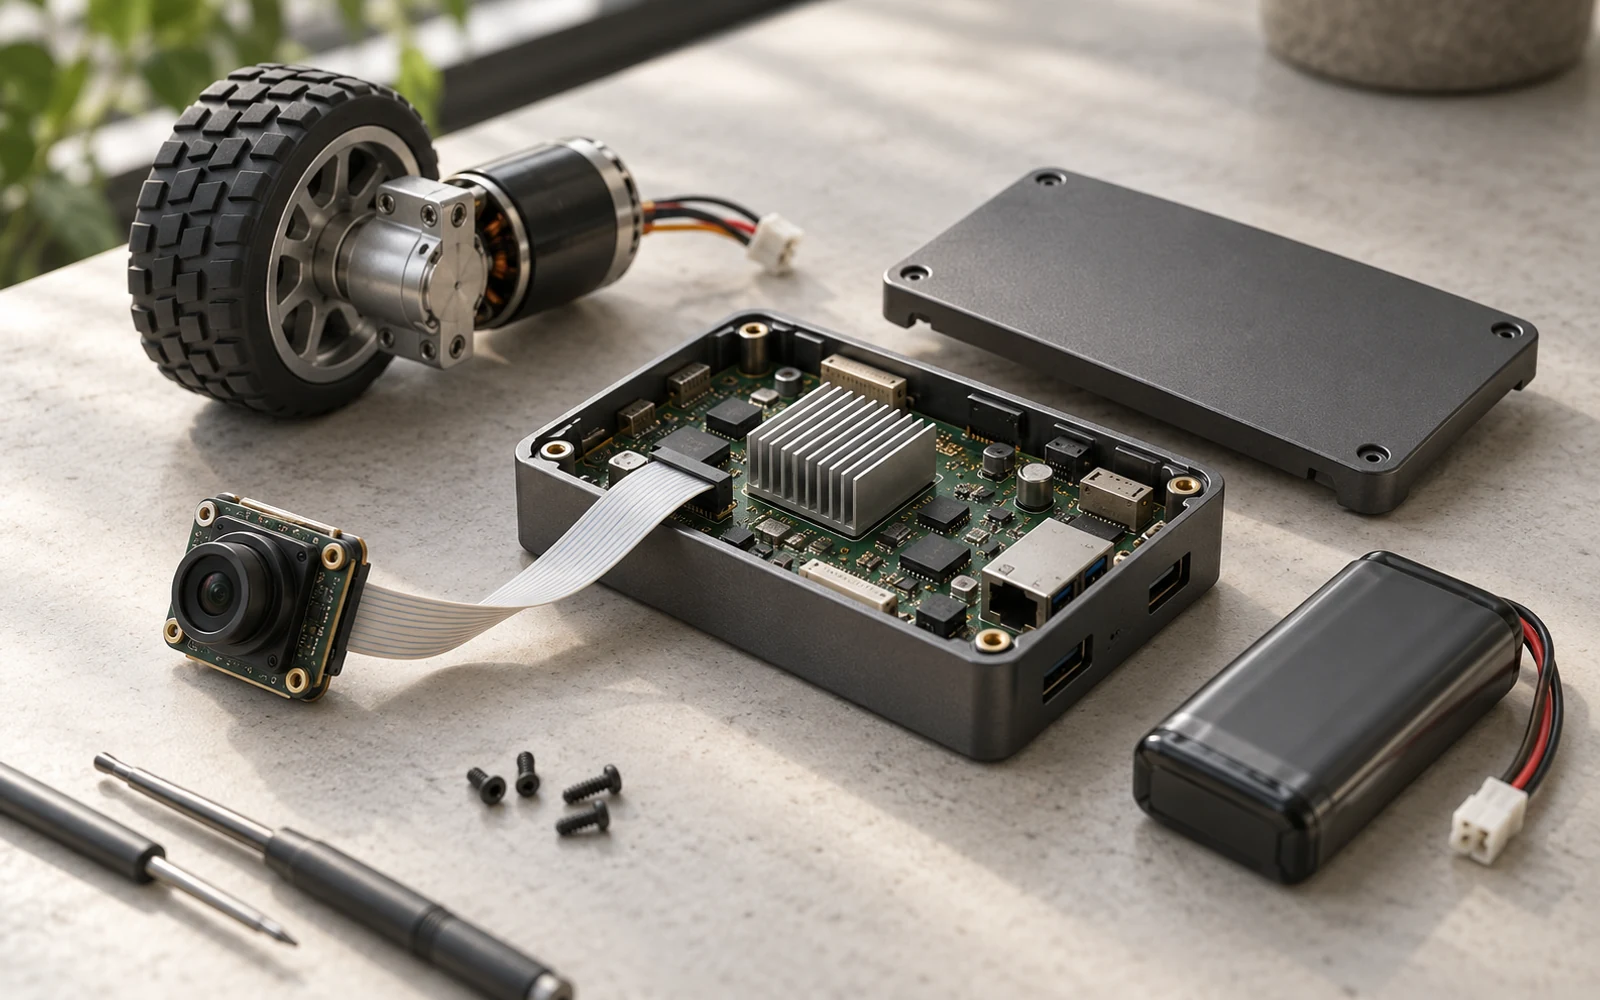
Kapı hâlâ kapalı. Kamera görüntü üretiyor, motorlar enerji harcıyor, bilgisayar ısınıyor. Masadaki bir denemede modelin kendine ait bir bilgisayarı olabilir. Buradaki robotta ise incelemeyi tamamlamak için gereken her şey aynı pili, belleği ve soğutmayı paylaşıyor.
Bu yüzden en hızlı cevaptan çok turun tamamı ilgimi çekiyor. Hızlı başlayıp ısınınca yavaşlayan makine, dışarıda bekleyen insan için bambaşka bir deneyim yaratır. Pil ömrünün de böyle gündelik bir anlamı var: hesap yapmaya yetecek enerji, geri dönmeye de yetecek demek değil.
Aşağıdaki donanım görseli, bu tartışmada kolayca unutulan parçaları görünür kılıyor. Yapay zekâyı konuşurken onların da masada olması gerekiyor; modelin nerede ve ne kadar süre yardım edebileceğini belirliyorlar. Kâğıt üzerinde en yetenekli model, küçük bir makine için doğru yol arkadaşı olmayabilir.
Ekran yeniden canlandığında
Sonunda kapı açılıyor ve ekrandaki görüntü yeniden hareketleniyor. İnsan önce rahatlıyor, sonra soruyor: Bunların hangisi yeni? Bağlantı yokken robot bir adımı bitirmiş, görev de değişmiş olabilir. Peş peşe gelen mesajlar, işin az önce geride bıraktığımız hâlini şimdiki durumun içine taşıyabilir.
ROS 2, güvenilirlik ve mesajın geçerlilik süresi gibi konular için iletişim ayarları sunuyor. Bunlar yardımcı oluyor ama mesajın işte ne anlama geldiği ayrıca düşünülmeli. Eski bir görüntü robotun neden durduğunu anlatabilir; geçidin şu anda açık olduğunu gösteremez. Gecikmiş bir tamamlanma mesajı da yapılmış adımı bize bildirmeli, yanlışlıkla aynı işi yeniden başlatmamalı. [5]
Dışarıdaki kişi için yeniden bağlanmak, işle ilgili ortak bir anlayışa yeniden kavuşmak olmalı: Robot burada durdu, bu kısmı bitirdi, şu karar bekliyor. Aşağıdaki akış bu daha yavaş haberleşmeyi anlık kontrolden ayırıyor. Yeşile dönen bağlantı simgesi güzel; turu sürdürebilmeyi sağlayan şey ise arada ne olduğunu bilmek.
İki zaman ölçeği, iki ayrı sorumluluk
Yerel tepki
- Algıla
Güncel fiziksel gözlemleri kullan.
- Sınırları uygula
Koruyucu kontrolü bağımsız tut.
- Hareket et veya bekle
Tanımlı yerel davranışı izle.
İsteğe bağlı planlama desteği
- Görevi tarif et
Planlayıcıya gereken bağlamı gönder.
- Seçenekleri değerlendir
Daha kapsamlı plan için zaman ayır.
- Sonucu kontrol et
Kullanmadan önce güncelliği ve izni kontrol et.
Kaldığımız yerden devam edebilmek
Bu kesintiler, uygulamalı araştırma programımız NODERIQ’e taşıdığımız sorular arasında. Bağlantının en olmadık anda gittiği durumları önce simülasyonda inceleyebiliriz. Henüz tamamlanmış bir saha uygulaması anlatmıyorum; anlamak istediğim şu: kesintiden sonra işin ne kadarı korunuyor, ne kadarını bir insanın yeniden bir araya getirmesi gerekiyor? [6]
Kapının dışında bekleyen kişi, binanın bir köşesinde sinyal zayıftı diye bütün incelemeyi baştan yapmak zorunda kalmamalı. Küçük modeller ve yerel kontrol buna yardım edebilir. Asıl değerini ise çok insani bir yerde buluyor: kısa bir aksilik, zaten yapılmış işi kurtarmaya çalışarak geçen bir öğleden sonraya dönüşmesin.
Yazının arkasındaki çalışmalar
| İlgili çalışma | Bize ne anlatıyor? | Buradan çıkan soru |
|---|---|---|
| Gemini Robotics On-Device · 2025 | Yerel çıkarım ve ağa daha az bağımlılık için tasarlanmış bir robotik model. | Bizim robotumuzda tepki süresi ve kaynak kullanımı nasıl? |
| SmolVLA · 2025 | Küçük bir VLA mimarisini asenkron eylem yürütmeyle birleştiriyor. | Sahne değiştiğinde eylem kuyruğu nasıl tepki veriyor? |
| AWQ · 2023 | Modelin sayısal değerlerini daha az bitle saklayarak bellek ihtiyacını azaltıyor. | Sıkıştırmadan sonra hangi görev davranışları değişiyor? |
Kaynaklar
- Google DeepMind: Gemini Robotics On-Device deepmind.google
- Hugging Face: SmolVLA huggingface.co
- Hinton, Vinyals and Dean: Distilling the Knowledge in a Neural Network arxiv.org
- AWQ: Activation-aware Weight Quantization for LLM Compression and Acceleration arxiv.org
- ROS 2: Quality of Service Settings docs.ros.org
- Neura Parse: NODERIQ Research Programme neuraparse.com