Startseite / Beiträge / Systeme
Die Verbindung bricht ab. Der Roboter bleibt.
Eine geschlossene Tür trennt einen Roboter von der Cloud. Eine Inspektion zeigt, warum kleine Modelle, lokale Entscheidungen und ein gemeinsamer Arbeitsstand zählen.

Robotik und KI2 / 4

Auf dem Bildschirm ist alles unauffällig. Der Roboter nähert sich dem letzten Raum seiner Inspektionsrunde. Dann schließt sich die Tür, die Verbindung wird schwach und das Bild friert ein. Draußen fällt das vielleicht erst später auf. Drinnen ist der Roboter bereits weiter.
Stellen Sie sich vor, Sie sind für die Runde verantwortlich. Zuerst möchten Sie wissen, ob der Roboter die nächsten Augenblicke bewältigt. Kann er anhalten? Weiß er, was erledigt ist? Dieses gedachte Beispiel macht Edge-KI greifbar: Ein Teil der Intelligenz muss dort sein, wo die Arbeit geschieht.
Zehn Sekunden können lang sein
Auf eine Rechercheantwort warten wir auch zehn Sekunden. Bei einem fahrenden Roboter kann vorher jemand in den Weg treten. Seine Reaktionszeit ergibt sich aus Geschwindigkeit, Bremsweg und Umgebung, nicht aus unserer Geduld mit einer Ladeanzeige.
Die Planung der morgigen Runde darf länger dauern. Die Reaktion vor den Rädern nicht. Getrennte Aufgaben lassen dem großen Modell Zeit, ohne die unmittelbare Reaktion an einen entfernten Server zu binden. Auch die lokale Steuerung muss geprüft werden; Nähe allein schafft keine Verlässlichkeit.
In der Szene kann die Verbindung langsamer werden oder verschwinden, während der lokale Teil bleibt. Diese Aufteilung möchte ich vor dem Einsatz verstehen. Ein Verbindungsabbruch ist lästig. Erst dann festzustellen, dass jede Entscheidung von außen kommen muss, wäre das größere Problem.
Die Tür schließt. Was bleibt lokal?
Ändere die Verbindung und verfolge den bleibenden lokalen Pfad.
Langsamere Planungshilfe ist verfügbar.
- Was hat sich geändert?
- Der Planungsdienst ist erreichbar.
- In diesem Beispiel
- Unmittelbare Reaktion bleibt lokal, Planung unterstützt.
- Bedeutung für die Arbeit
- Der Dienst hilft, ohne jede Bewegung zu bestimmen.
Für die Wartezeit braucht es eine feste Reaktion.
- Was hat sich geändert?
- Das entfernte Ergebnis braucht länger.
- In diesem Beispiel
- Im Beispiel bleibt der lokale Pfad aktiv.
- Bedeutung für die Arbeit
- Der späte Plan muss noch zur aktuellen Lage passen.
Fehlende Hilfe darf kein unbestimmtes Verhalten erzeugen.
- Was hat sich geändert?
- Der entfernte Dienst ist nicht verfügbar.
- In diesem Beispiel
- Der lokale Kern bleibt; Aufgabenregeln bestimmen Handeln oder Warten.
- Bedeutung für die Arbeit
- Warten und unbekannter Zustand müssen erkennbar sein.
Was passt auf den Roboter?
Damit kommt der kleine Rechner am Roboter ins Spiel. Gemini Robotics On-Device und SmolVLA machen lokale Robotik-KI zu einer konkreten Frage von Modellen und Hardware. Ihre Fähigkeiten und Bedingungen unterscheiden sich, doch beide lösen die Diskussion von der Annahme einer ständig verfügbaren Cloud. [1] [2]
Bei der Destillation lernt ein kleineres Modell von einem größeren Lehrer. Quantisierung speichert numerische Gewichte mit geringerer Präzision und reduziert den Speicherbedarf; AWQ untersucht einen solchen Ansatz. Weniger Last bei erhaltener Fähigkeit ist reizvoll, muss am kleineren Modell aber überprüft werden. [3] [4]
SmolVLA trennt außerdem die Berechnung von Aktionen von ihrer Ausführung. Während der Bewegung kann die nächste Rechnung laufen. Modellgröße ist also nur ein Teil der Geschichte. Der Roboter muss weiter beobachten: Verschiebt jemand ein Objekt, kann eine flüssige Bewegungsfolge unpassend werden.
Der Rechner muss die ganze Runde durchhalten
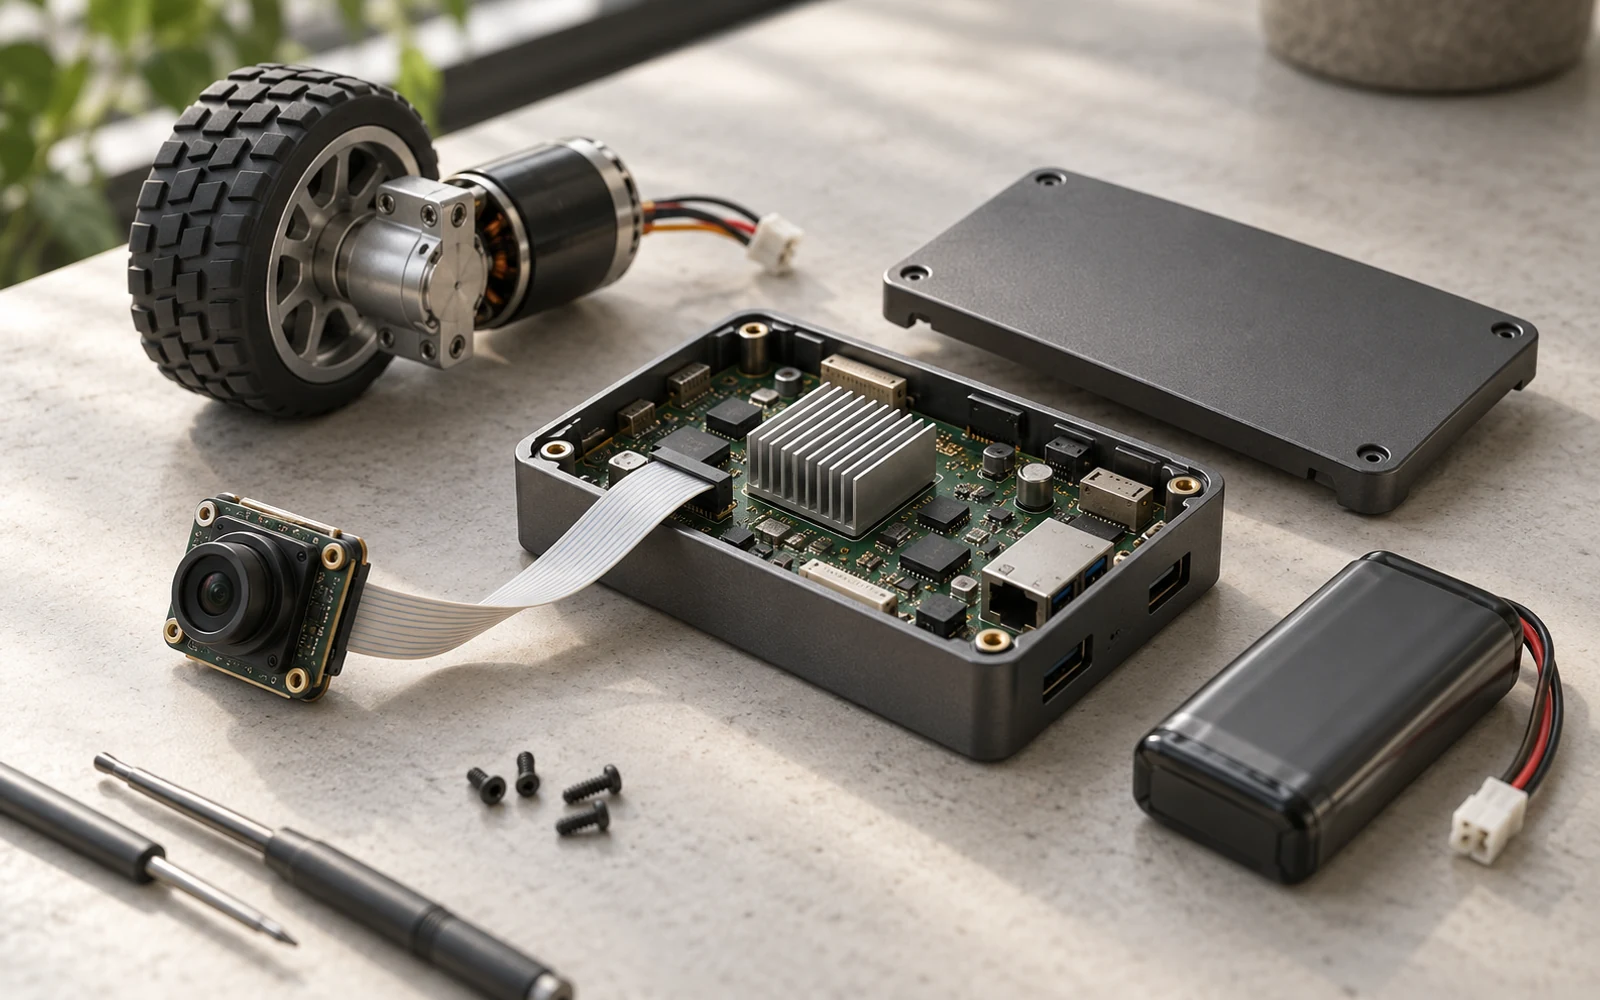
Die Tür ist noch zu. Kamera, Motoren und Rechner brauchen Energie; der Rechner wird warm. Auf dem Prüfstand hat ein Modell vielleicht einen Computer für sich. Am Roboter teilt es Batterie, Speicher und Kühlung mit allem, was die Inspektion sonst benötigt.
Darum interessiert mich die ganze Runde stärker als die schnellste Antwort. Eine anfangs schnelle Maschine, die bei Wärme langsamer wird, verändert die Arbeit draußen. Auch die Batterie hat eine praktische Bedeutung: Energie zum Rechnen muss noch nicht für die Rückfahrt reichen.
Das Hardwarebild zeigt die leicht übersehenen Begleiter. Sie bestimmen mit, wo und wie lange das Modell helfen kann. Das auf dem Papier stärkste Modell ist nicht automatisch der passende Begleiter einer kleinen Maschine.
Wenn der Bildschirm wieder aufholt
Schließlich geht die Tür auf, die Bilder bewegen sich wieder. Nach der Erleichterung folgt die Frage: Welche Bilder sind neu? Inzwischen kann ein Schritt erledigt oder die Aufgabe geändert sein. Wieder eintreffende Nachrichten können einen alten Arbeitsstand mitten in den aktuellen tragen.
ROS 2 bietet Einstellungen etwa für Zuverlässigkeit und Nachrichtenlebensdauer. Die Bedeutung im Arbeitsablauf bleibt dennoch eine eigene Frage. Ein altes Bild erklärt eine Pause, zeigt aber keinen aktuell freien Weg. Eine verspätete Fertigmeldung soll den erledigten Schritt melden, nicht erneut auslösen. [5]
Für die Person draußen bedeutet Aufholen, den Arbeitsstand wieder zu teilen: Hier hielt der Roboter an, das ist erledigt, diese Entscheidung wartet. Der Ablauf trennt solche langsameren Abstimmungen von unmittelbarer Kontrolle. Erst das Wissen um das Geschehene ermöglicht die Fortsetzung.
Zwei Zeitskalen, zwei Verantwortlichkeiten
Lokale Reaktion
- Erfassen
Aktuelle physische Beobachtungen nutzen.
- Grenzen anwenden
Schutzregelung unabhängig halten.
- Handeln oder warten
Dem festgelegten lokalen Verhalten folgen.
Optionale Planungsunterstützung
- Aufgabe beschreiben
Nur den benötigten Planungskontext senden.
- Alternativen prüfen
Zeit für einen umfassenderen Plan einräumen.
- Ergebnis prüfen
Vor der Nutzung Aktualität und Berechtigung prüfen.
Zur Arbeit zurückfinden
Solche Unterbrechungen gehören zu den Fragen unseres angewandten Forschungsprogramms NODERIQ. Zunächst lassen sie sich in Simulation untersuchen; ein abgeschlossener Feldeinsatz wird damit nicht behauptet. Mich interessiert, wie viel Arbeit die Unterbrechung übersteht und was Menschen danach rekonstruieren müssen. [6]
Wegen eines Funklochs sollte niemand die ganze Inspektion wiederholen müssen. Kleine Modelle und lokale Steuerung können dabei helfen. Ihr Wert liegt auch darin, dass eine kurze Störung keine verlorene Nachmittagsarbeit nach sich zieht.
Die Forschung hinter dem Beitrag
| Zum Weiterlesen | Der hilfreiche Gedanke | Die nächste Frage |
|---|---|---|
| Gemini Robotics On-Device · 2025 | Ein Robotikmodell für lokale Inferenz und geringere Netzwerkabhängigkeit. | Welche Reaktionszeit und welchen Ressourcenbedarf erreicht unser Roboter? |
| SmolVLA · 2025 | Verbindet eine kompakte VLA-Architektur mit asynchroner Aktionsausführung. | Wie reagiert die Aktionswarteschlange auf eine veränderte Szene? |
| AWQ · 2023 | Verringert den Gewichtsspeicher durch aktivierungsbewusste Quantisierung mit wenigen Bits. | Welche Aufgabenverhalten verändern sich nach der Komprimierung? |
Quellen
- Google DeepMind: Gemini Robotics On-Device deepmind.google
- Hugging Face: SmolVLA huggingface.co
- Hinton, Vinyals and Dean: Distilling the Knowledge in a Neural Network arxiv.org
- AWQ: Activation-aware Weight Quantization for LLM Compression and Acceleration arxiv.org
- ROS 2: Quality of Service Settings docs.ros.org
- Neura Parse: NODERIQ Research Programme neuraparse.com